从获取读数走向本地理解
PG关注到,ST在Marco Cassis访谈中讨论智能传感的重要性,强调传感器既是物理信息入口,也可以通过本地处理参与低延迟、低功耗分析。访谈还介绍收购NXP MEMS业务对汽车与工业产品组合的补充。
这一路线把感知与计算更紧密地联系起来。图像、运动、压力等输入具有不同特点,适当的处理可以在靠近数据的位置完成,再把必要信息交给上层系统。
智能传感的价值,需要由具体任务判断。获得更多数据不一定自动带来更好结果,输入是否准确、时序是否清楚,以及分析输出怎样被应用,都会影响系统表现。
微小测量连接复杂环境
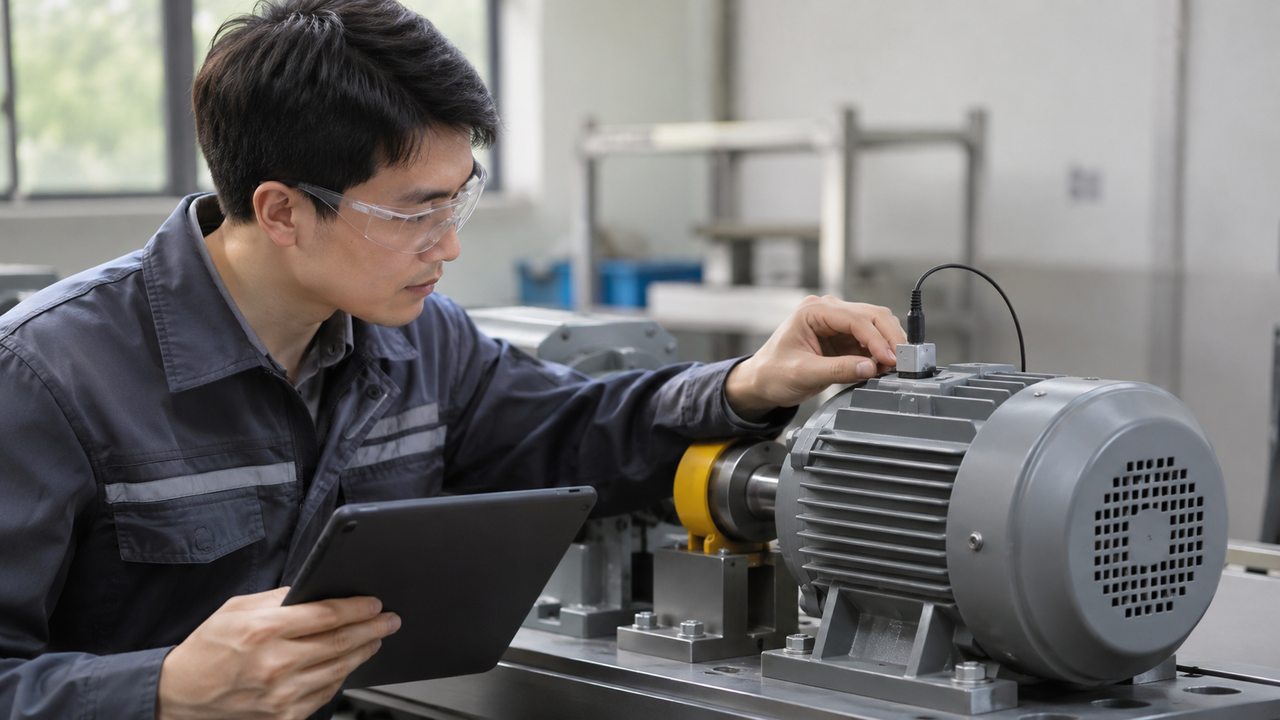
MEMS器件把机械与电子结构结合,用于感知运动或其他物理变化。它们进入手机、设备和车辆之后,需要面对安装、温度和使用方式带来的不同条件。
因此,传感器指标应放在整机环境中理解。某项测量噪声或量程有参考意义,系统还需要确认采样、滤波和固定方式是否适合任务,使输出能够稳定描述实际状态。
对长期部署,校准与更换记录也有作用。器件位置或配置改变后,原有算法可能需要重新核对,保留这些信息有助于避免把测量条件变化误解成业务变化。
边缘处理改变数据与功耗分配
部分识别任务在传感端完成,可以减少原始数据传输和上层参与。但这也要求团队清楚知道本地模型能够识别什么,哪些情况需要进一步分析。
输入数据的代表性很重要。训练时没有覆盖的安装或工况,可能影响实际识别,因此,测试需要包含不同工作状态,并检查系统如何处理不确定结果。
对开发者,工具与可复现数据能够减少基础工作。把器件配置、算法版本和采样记录关联,有助于比较不同方案,也方便在现场发现问题后进行回放与修正。
完整产品需要感知与行动配合
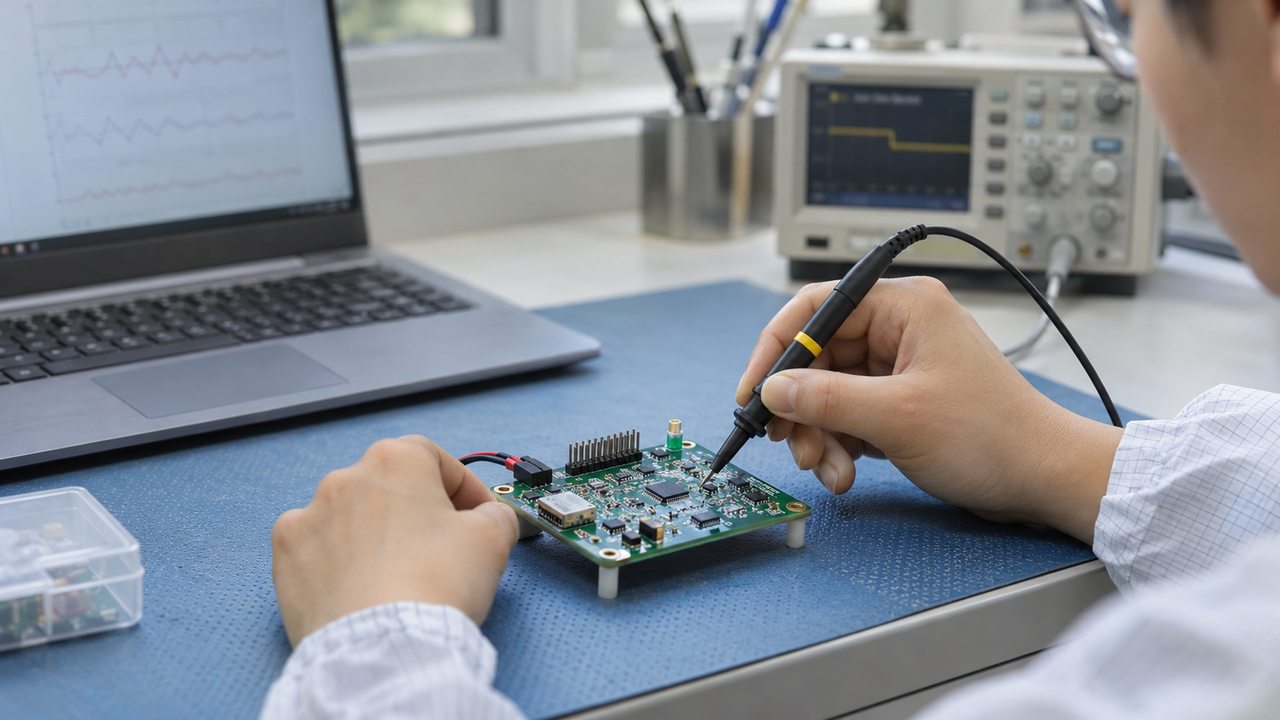
物理AI系统还要把信息转成规划和控制。传感能力提供基础,最终任务由多个部件共同完成,不能用某个器件的智能功能概括整个系统能力。
产品组合扩展能够增加方案选择,实际整合仍需围绕客户需求推进。接口、支持和验证方式清楚,才更容易让不同传感技术共同服务一个应用。
感知数据的单位与时间基础也需要一致。加速度、角速度和图像等信息具有不同格式,如果缺少明确关联,融合算法可能难以正确解释,统一记录方式有助于减少这类基础问题。
一些任务更关注变化,另一些任务需要长期绝对测量,两者对校准和采样提出不同要求。开发团队应先说明要回答什么问题,再决定器件与处理方式。
本地分析还应保留适当的调试能力。输出一个识别结果很方便,出现异常时仍需要足够线索理解原因,合理安排原始记录与状态信息,能够让智能传感在量产后继续被维护。
PG认为,这次访谈的核心启示是把AI讨论重新连接到信号来源。后续值得观察的是智能传感怎样保持数据质量、明确处理边界,并在真实产品中形成更快、更节能且可维护的响应。